开源 Skill · MIT
huashu-cad
用说话的方式画CAD
说清楚要画什么,agent 交回一份能在 CAD 里接着改的文件:平面布置出 DXF,齿轮、减速器、关节模组出 STEP,还会自己查零件有没有撞在一起,出爆炸图、运转视频和装配工程图。
在微信里点下载没反应的话,点右上角「···」选「在浏览器中打开」再下。
案例一:人形机器人膝关节的一体化关节模组
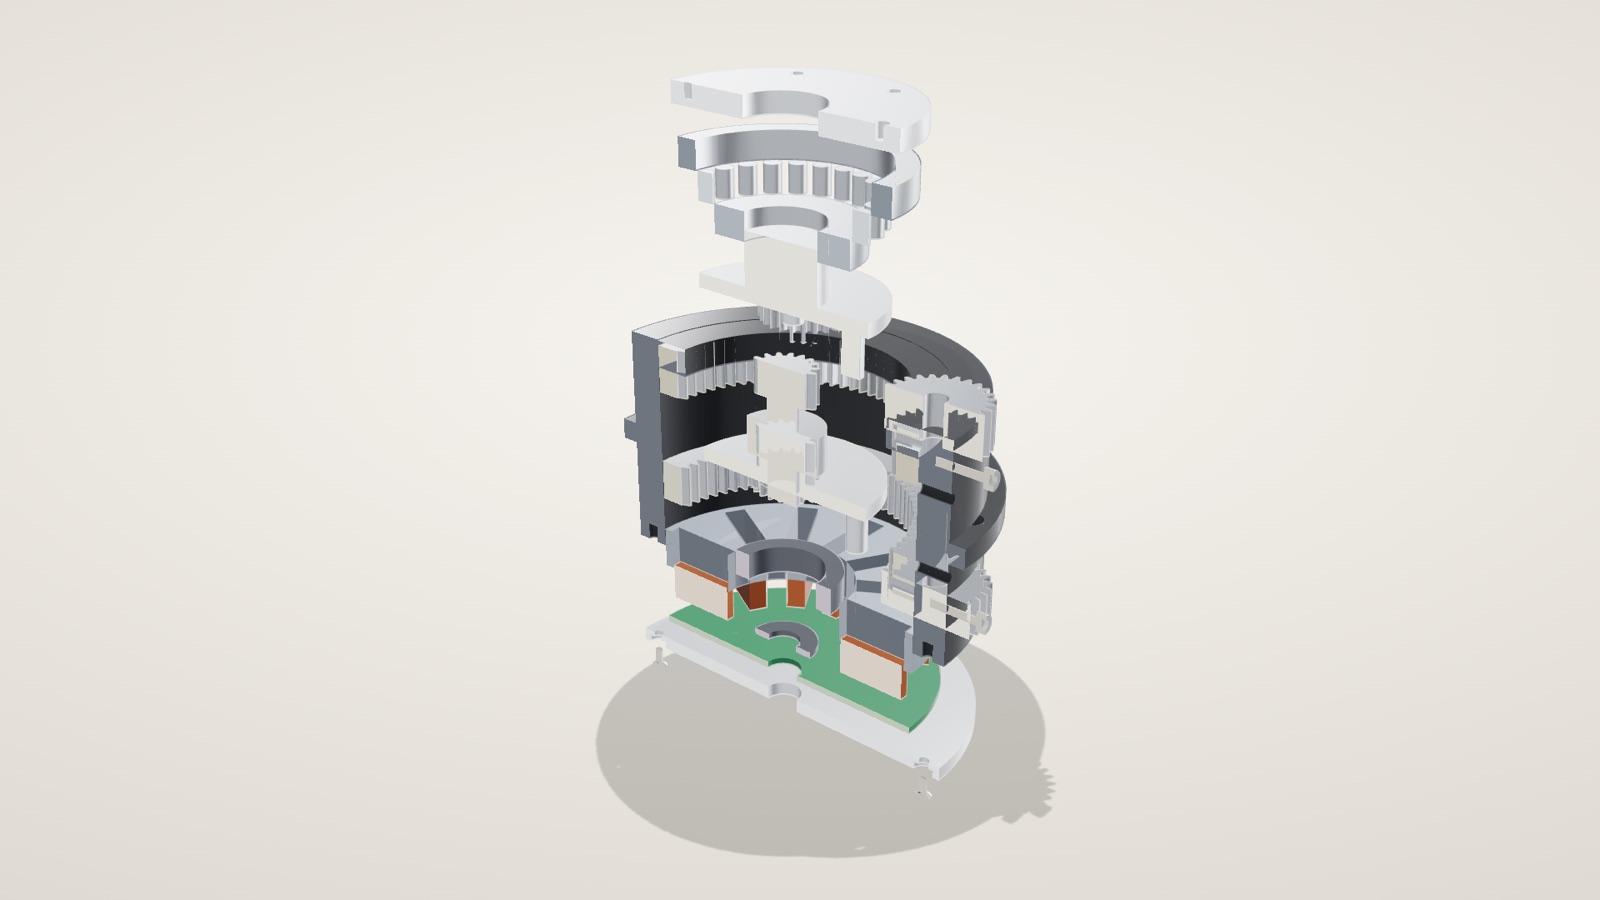
34 个零件:无框力矩电机、两级行星减速(总减速比 25)、交叉滚子轴承、磁编码器,外径 118 mm、轴向 74.3 mm。在 WorkBuddy 里用 Step 5 Preview 加载这个 skill,分五步做完,画面全部由代码生成。
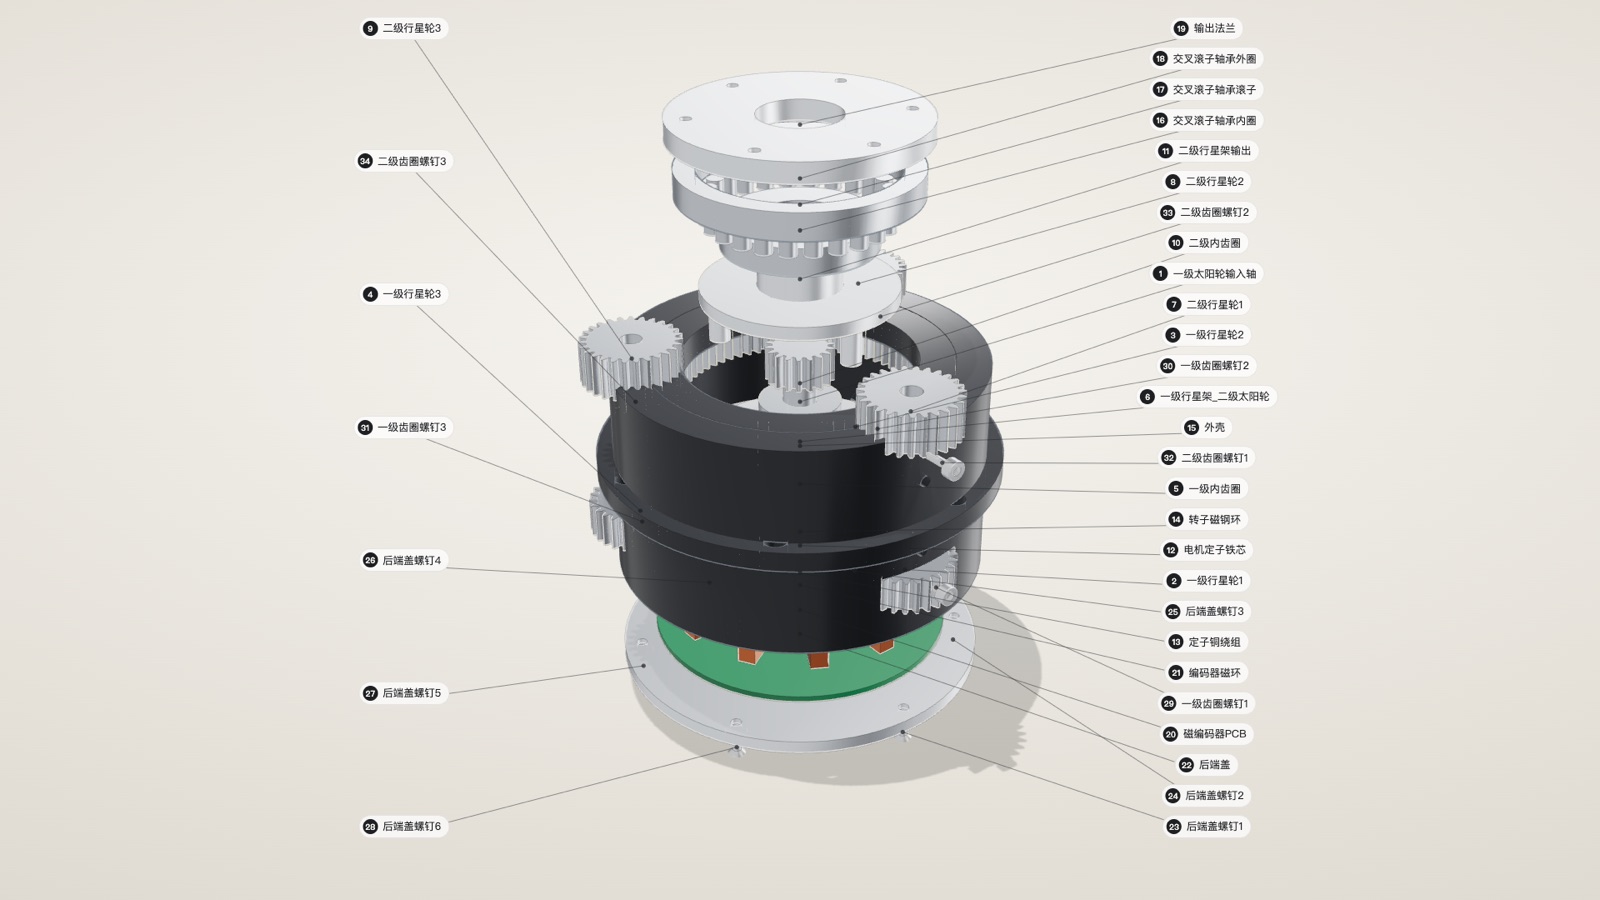
拖一下滑块,34 个零件一层层拆开
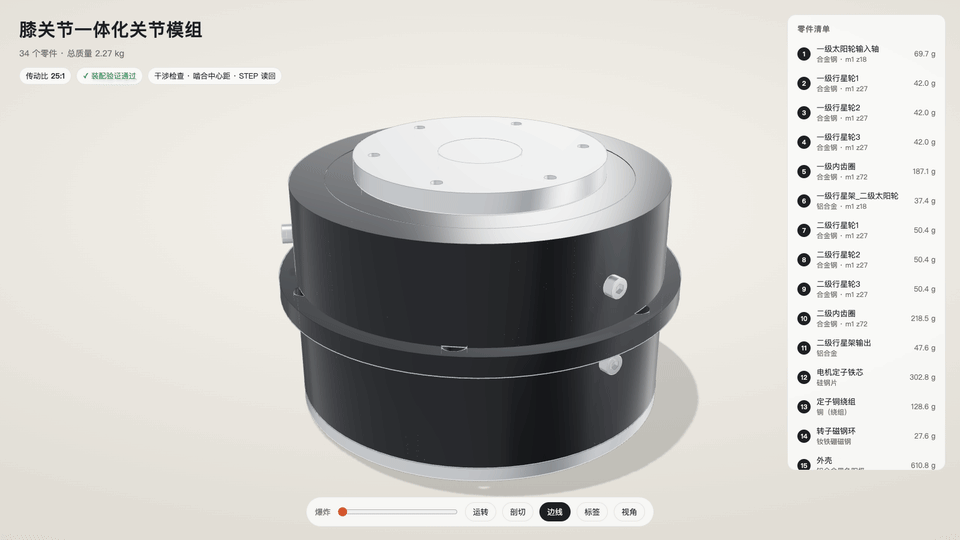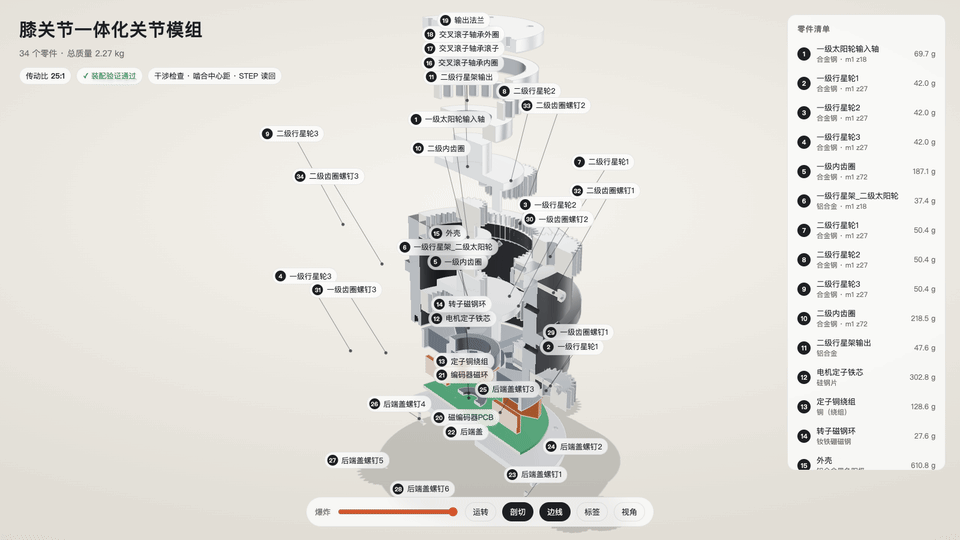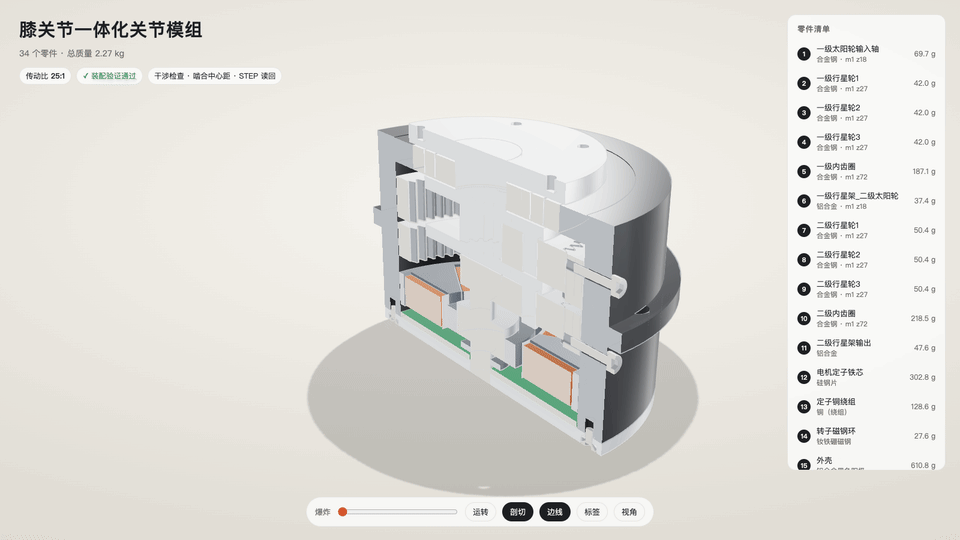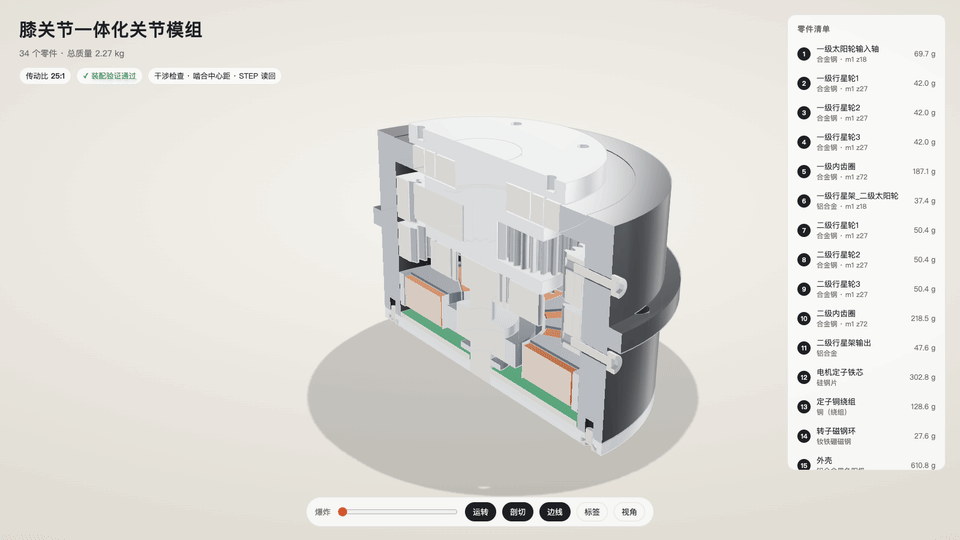
点「运转」,整机转起来
剖开看里面
装配工程图
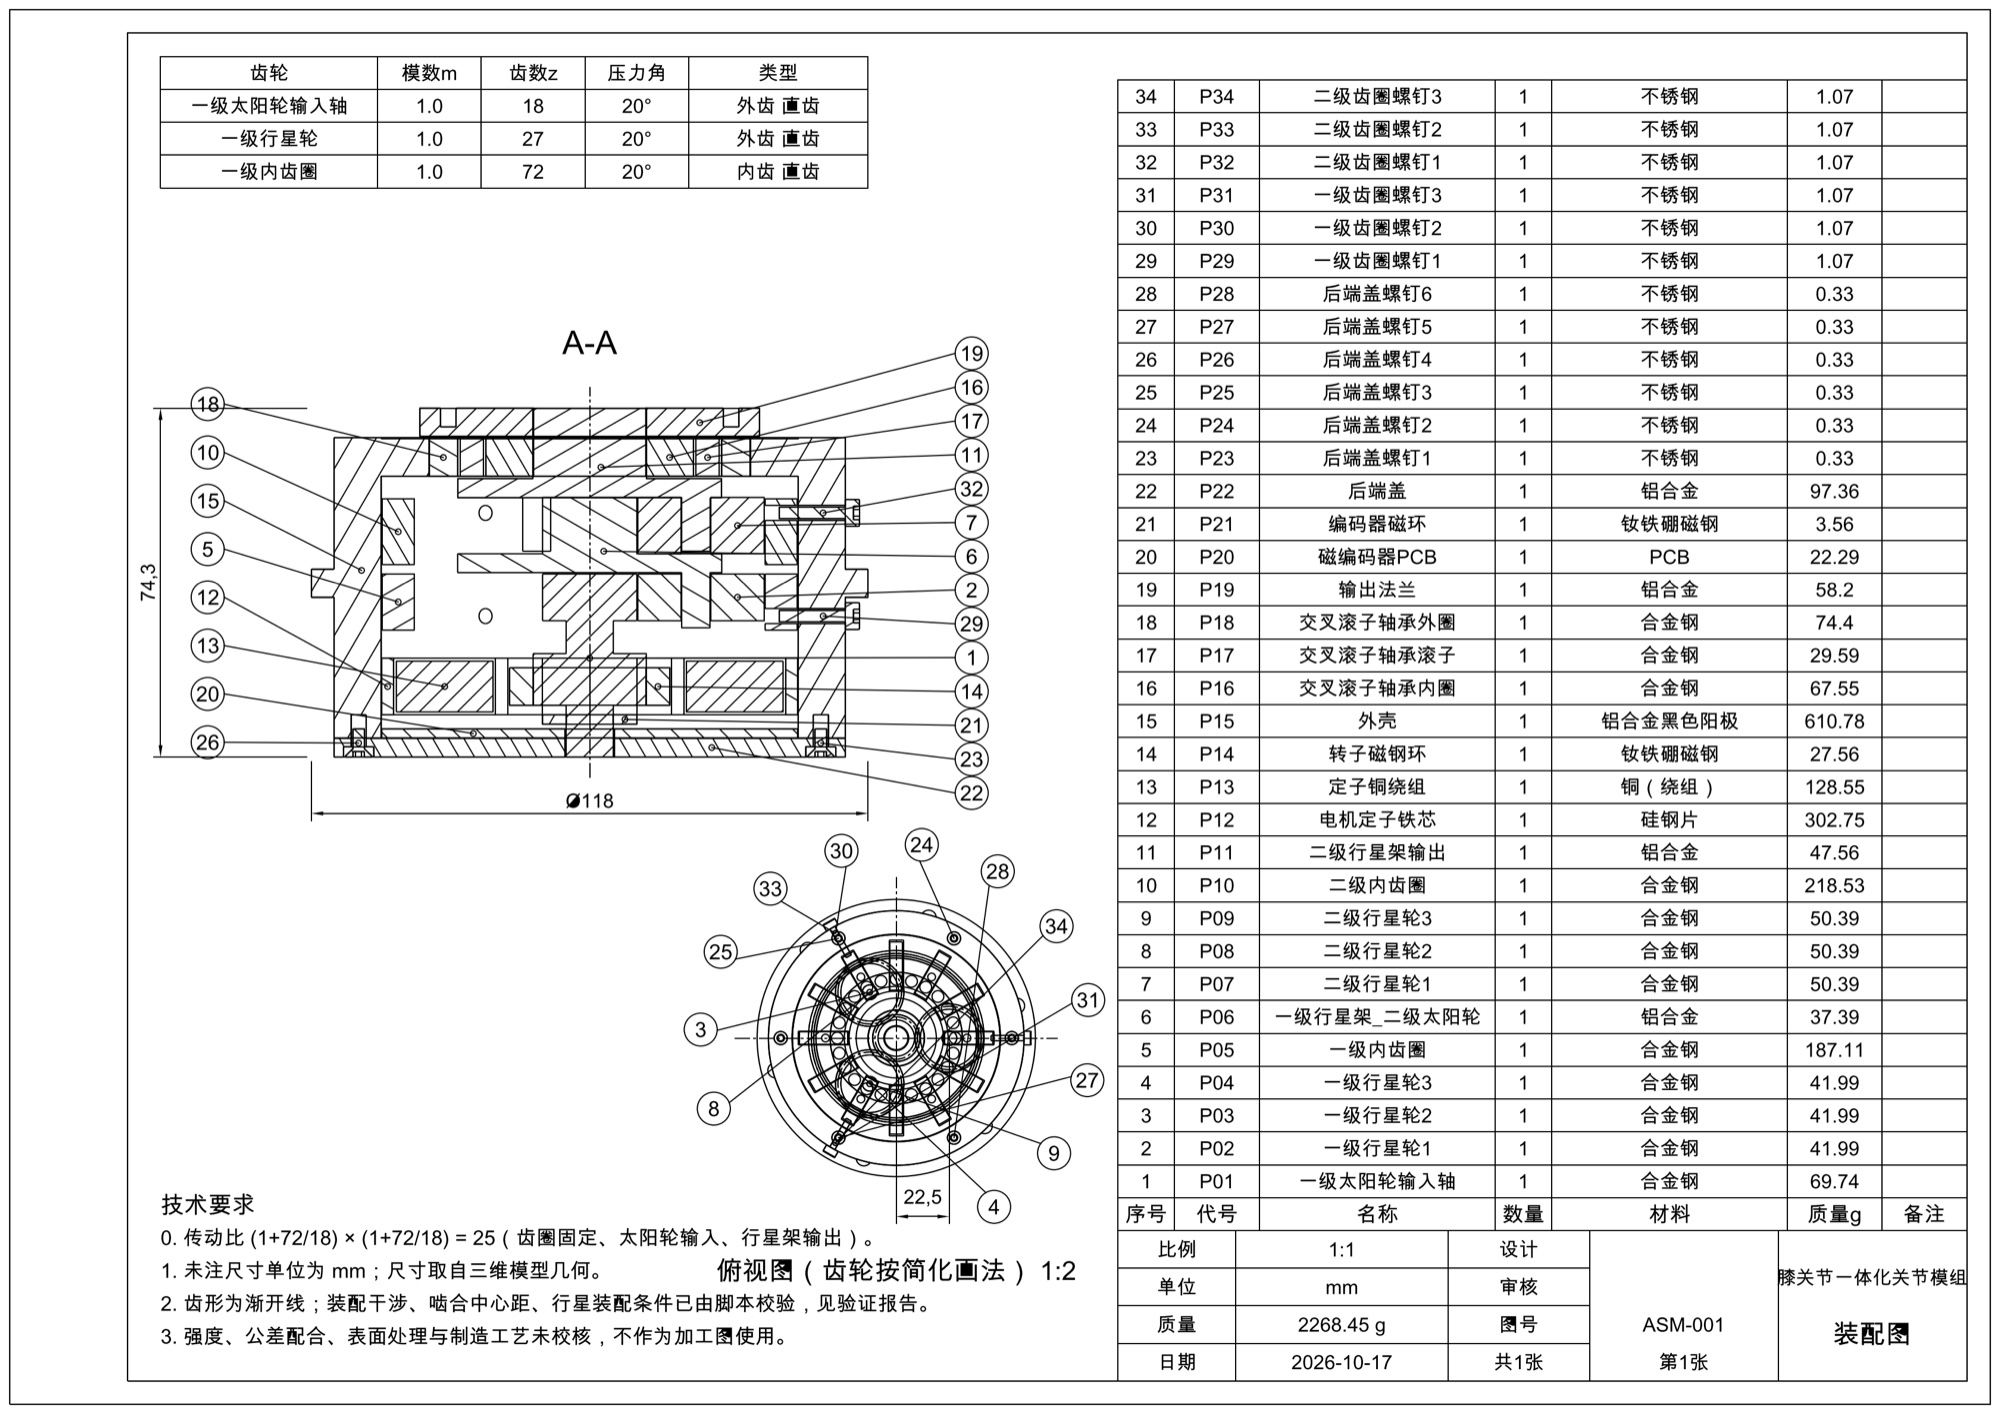
这是演示级设计。干涉、啮合中心距、行星装配条件脚本都校验过;强度、寿命、公差配合和制造工艺没有校核,不能直接拿去加工。
案例二:咖啡工作室平面图,再走进去
一段文字需求:外轮廓 12000×8000、墙厚 200、南面入口 1200、北侧操作台、东北角储藏间、4 张圆桌,入口到操作台留 1 米通道。出来的 DXF 是原生尺寸标注、按用途分图层,需求没给的尺寸写成「演示假设」放在图上。
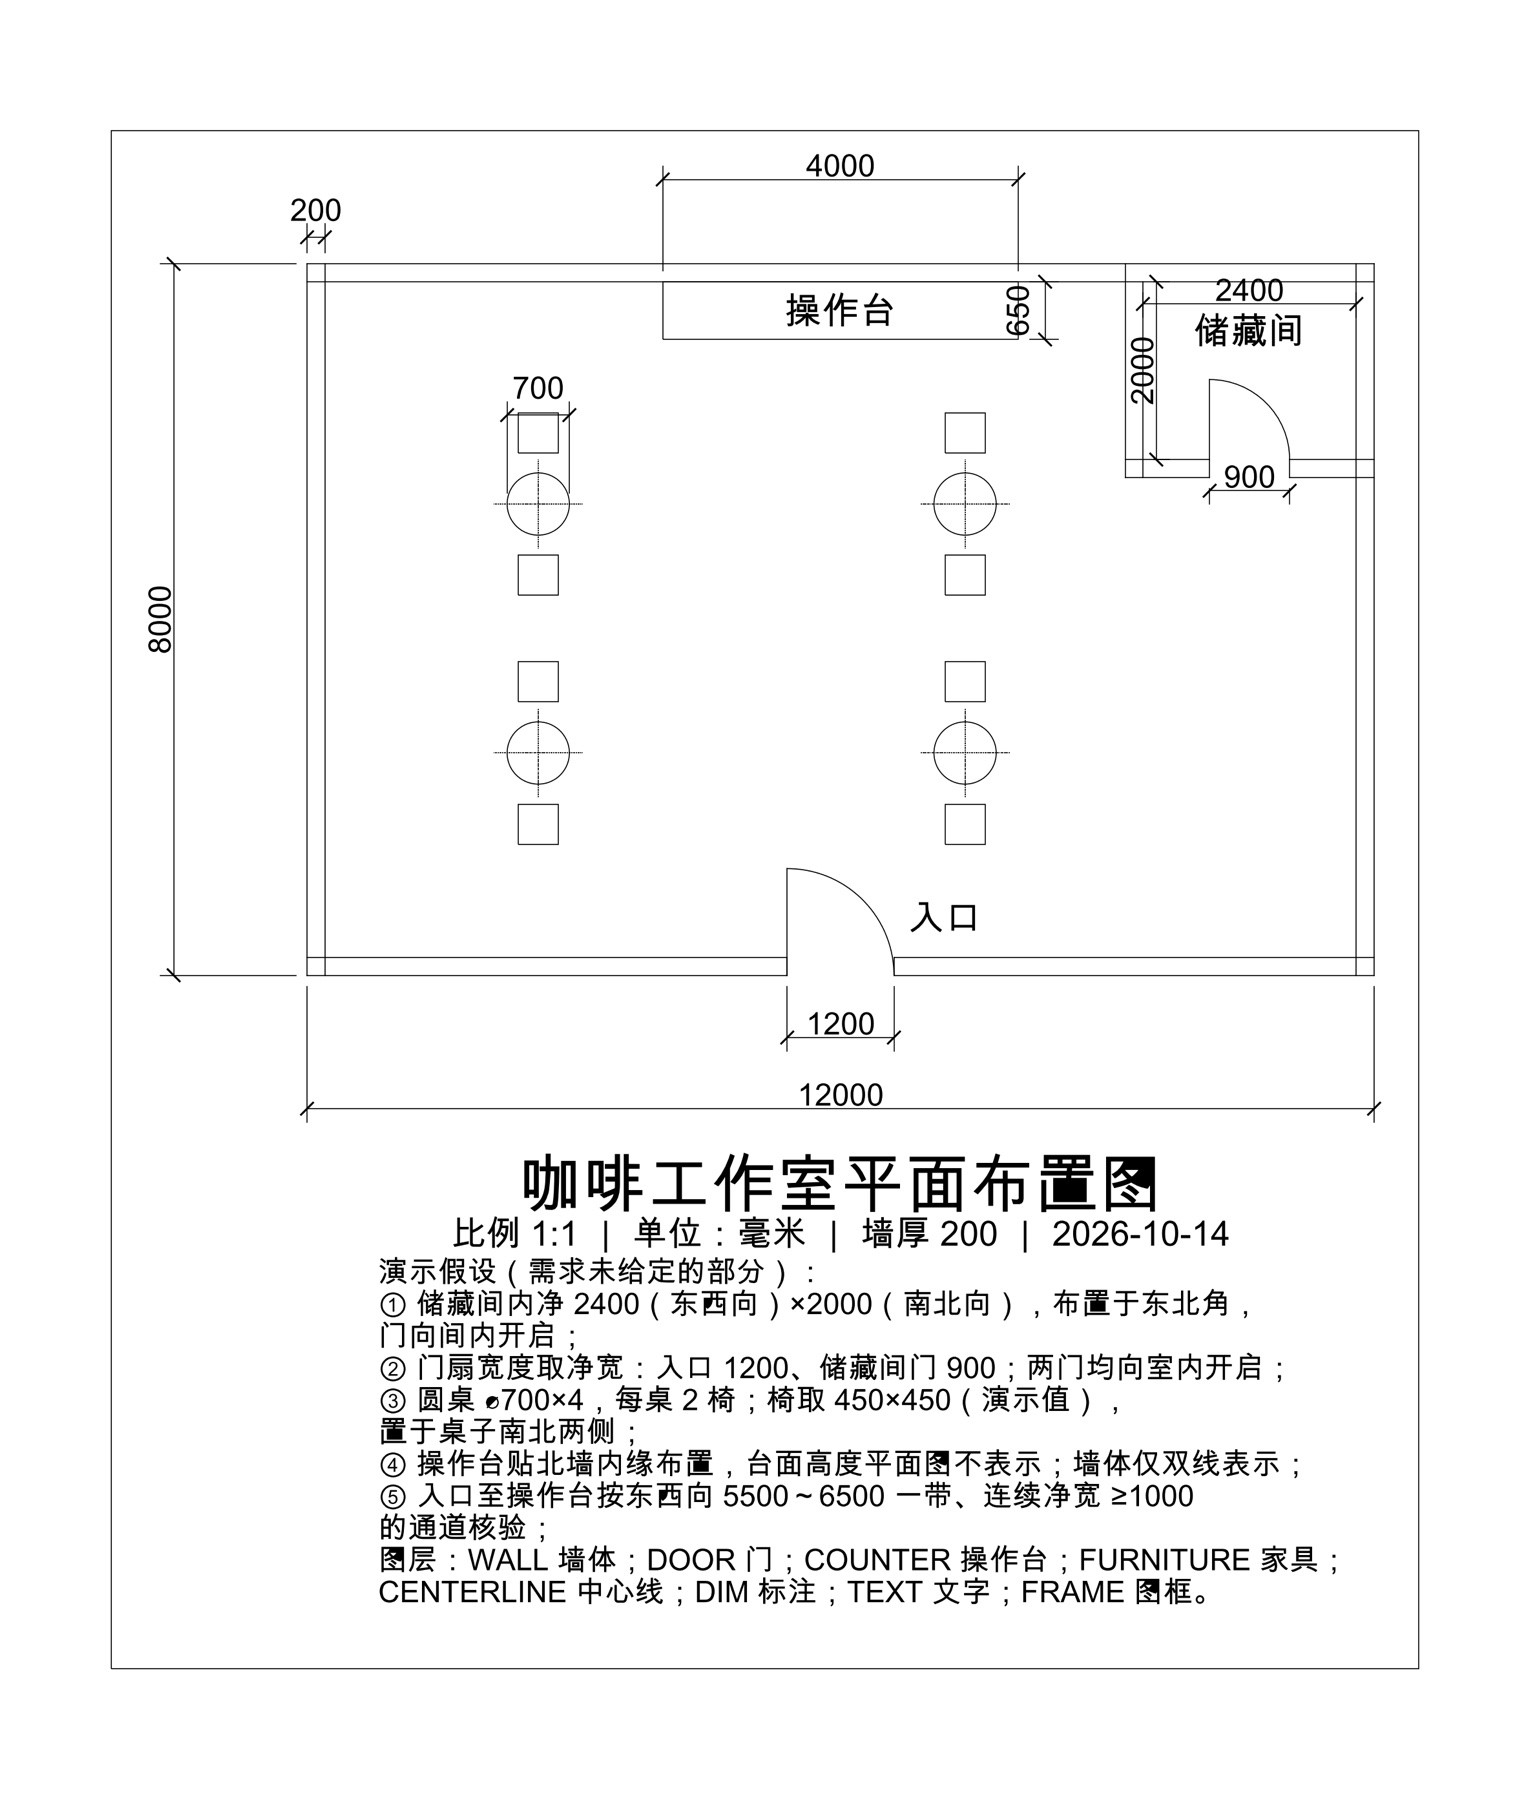
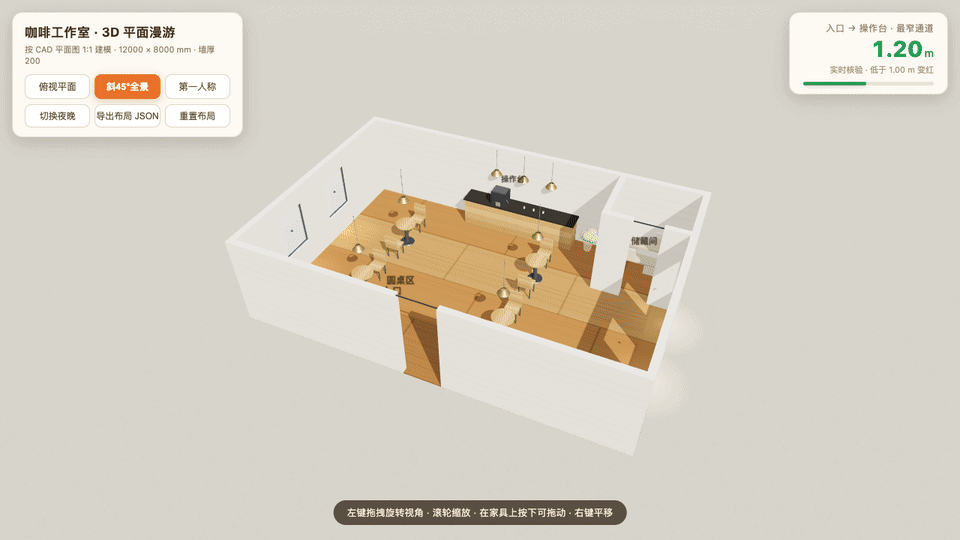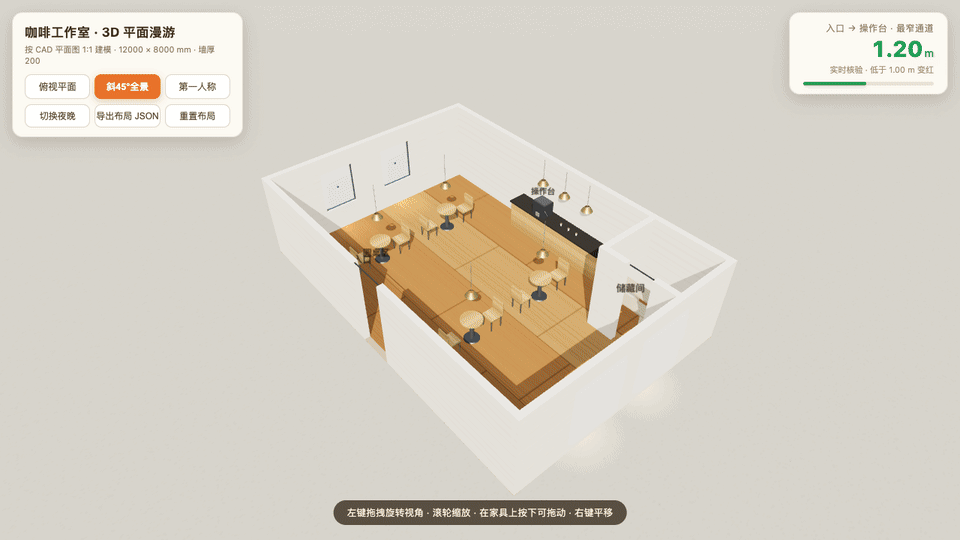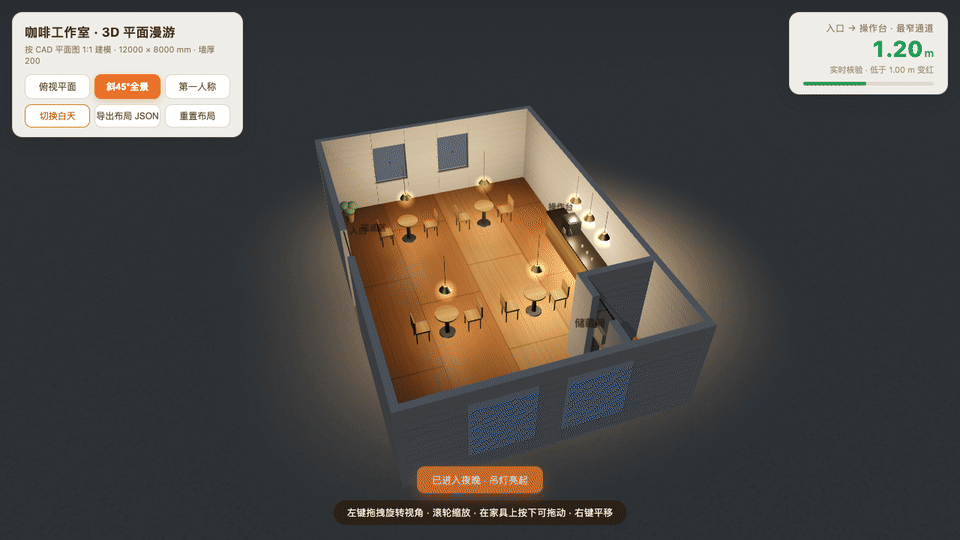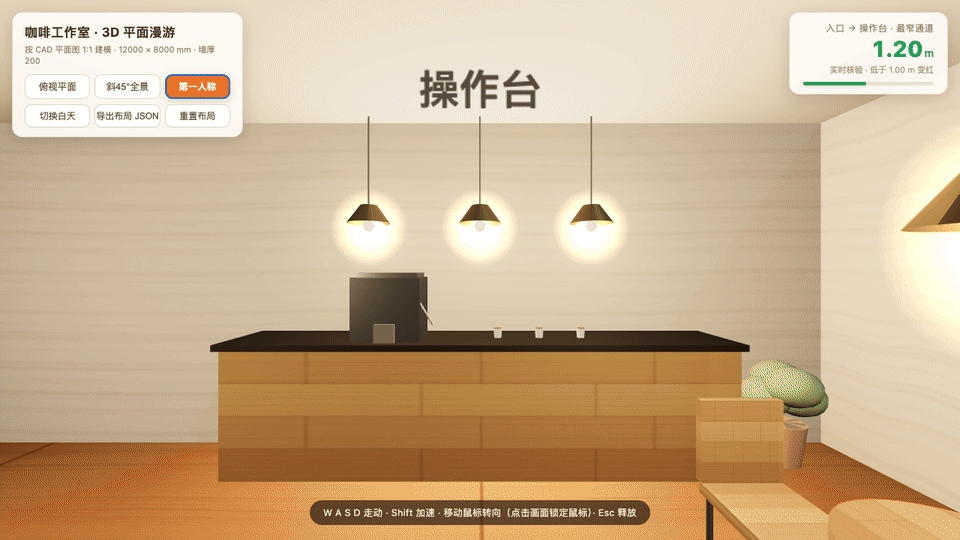
然后把这张图的图片丢给另一个任务,让它看懂尺寸、做成能走进去的 3D 网页:
怎么装
一行安装
npx skills add alchaincyf/huashu-cad手动放进技能目录
解压压缩包,把
WorkBuddy:
Claude Code:
其它 agent:它的 skills 目录
huashu-cad 文件夹放进:WorkBuddy:
~/.workbuddy/skills/Claude Code:
~/.claude/skills/其它 agent:它的 skills 目录
Python 环境不用你管。第一次用时 agent 会读 skill 里的环境说明,在你的项目里自己建隔离环境(Python 3.12 + ezdxf;做机械装配另装 build123d 等,出视频需要电脑里有 ffmpeg)。
画平面图,可以这么说
用 huashu-cad 画一张咖啡工作室平面CAD:外轮廓12000×8000毫米,墙厚200毫米;南面居中入口净宽1200毫米;北侧居中操作台长4000深650毫米;东侧独立储藏间内净尺寸2400×2000毫米,门净宽900毫米;主空间摆4张直径700毫米圆桌,每桌2把椅子,入口至操作台至少留1000毫米连续通道。尺寸缺失处列明演示假设。输出可编辑DXF、清晰PNG预览、可重跑脚本和验证记录;保留原生尺寸、按用途分图层,回读文件逐项核对尺寸和数量,渲染后自己打开图检查。做机械装配,可以这么说
用 huashu-cad 做一个人形机器人膝关节的一体化关节模组(演示级):外径不超过120 mm,轴向总长不超过75 mm;无框力矩电机(定子不少于12槽);两级行星减速,总减速比20到30,每一级满足同心、装配、邻接条件;输出端交叉滚子轴承+带螺纹孔的输出法兰;尾端磁编码器;外壳黑色阳极铝,标准件螺钉不少于6颗。没给的尺寸自己定并标「演示假设」。交付整机STEP、可重跑的建模脚本、全绿的验证报告、交互爆炸图网页、四张静帧、10秒运转视频和A3装配工程图。分步推进,每步落盘再往下走。把尺寸和部件换成你自己的。尺寸、对象和结果你来说,Python、依赖、脚本 agent 来处理。
能做什么,做不到什么
- 新画或修改 DXF:平面布置、户型、车位、批量出图;户型图片/PDF 复刻成 CAD 并出叠图对照。
- 参数化零件和机械装配出 STEP,自动做两两干涉、啮合中心距、STEP 读回校验,出验证报告。
- DWG 需要电脑里有原生 CAD 或转换器,没有的话 skill 会直说,不会把 DXF 改个扩展名糊弄你。
- 测试环境是 macOS + Python 3.12;通过的是文件解析、几何读回和预览检查,没有在 AutoCAD 等商业软件里逐一实测。